

前段时间开始用音频广播剧的方式,之前做过两期配资炒股网站问必选,今天是第三次尝试:
前两期和孩子深入聊谈了谈今年夏天的气候变化(高温、洪水、台风......我做个广播剧跟小朋友聊聊全球气候变化),以及可回收火箭的技术发展(和孩子聊聊回收火箭开启的航天新时代)
按照计划,未来我会继续努力持续更新这个栏目,根据最新发生的科技或者社会热点,跟小朋友们深入聊某个话题。
今天又做了一期广播剧。主题是人形机器人的发展,包括历史、困难、如今的技术突破、以及未来我们作为人类面临的挑战,应该怎么提升自己的能力。
这次的内容比之前更多一些,所以也准备了比较久的时间。音频文字稿大概5500字,音频时长19分钟。
除了音频,下面放了几张图,方便孩子直观了解音频中提到的内容。
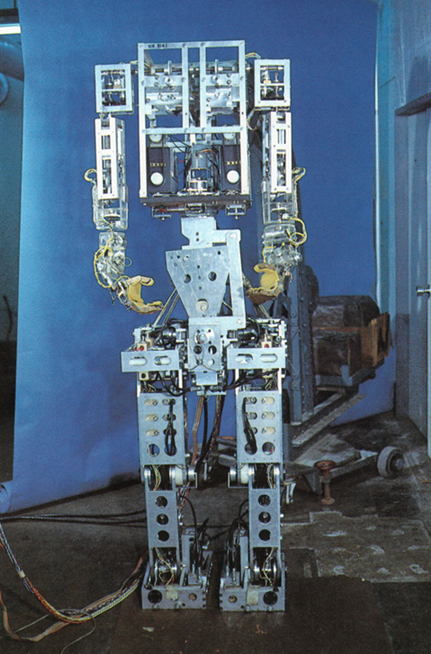
WABOT-1机器人:
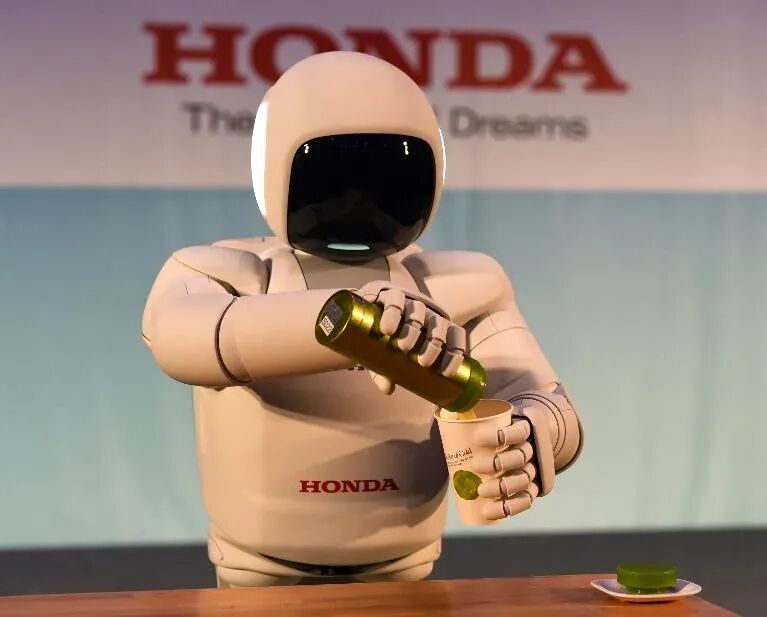
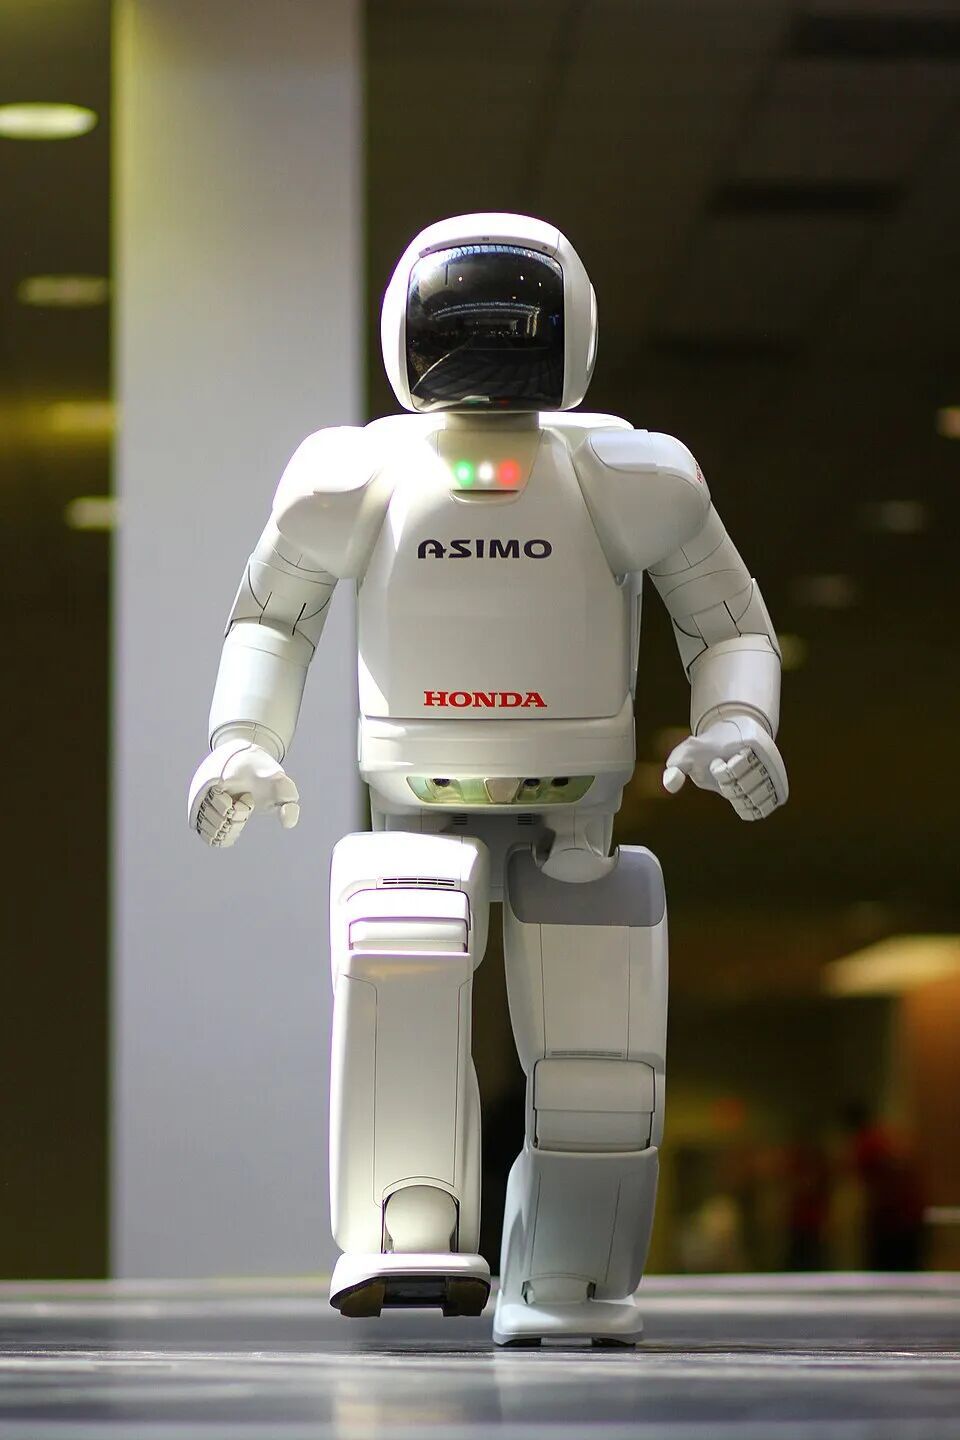
ASIMO机器人:
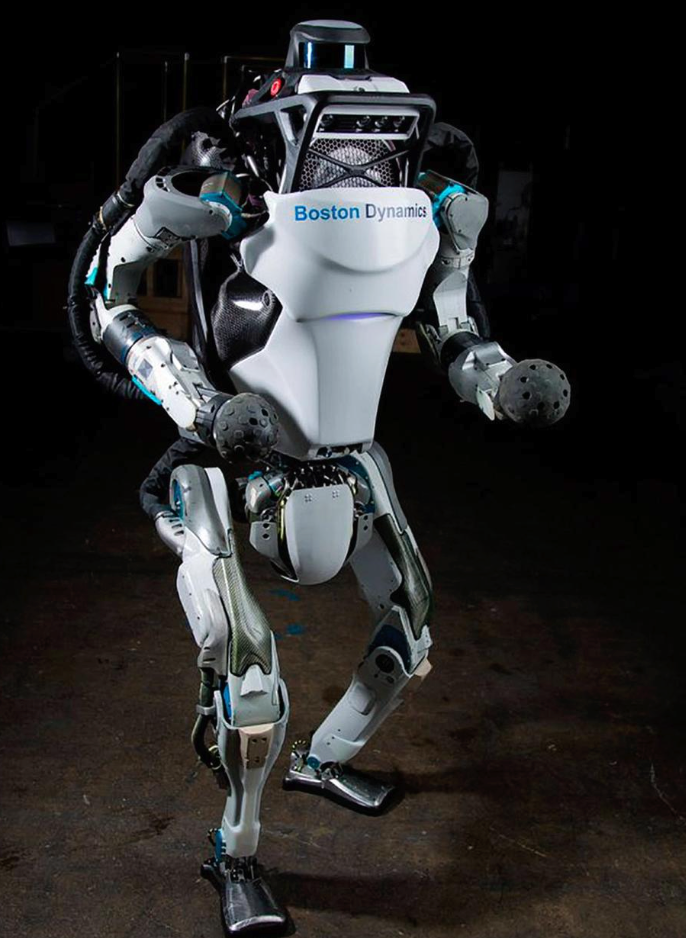
ATLAS HD机器人
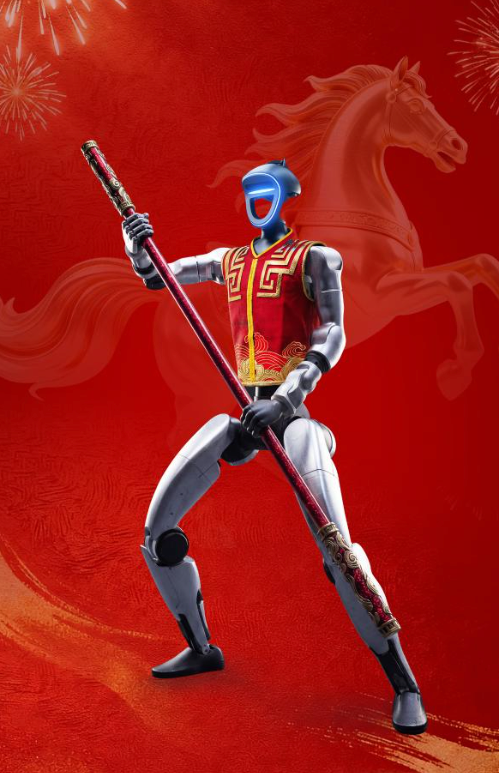
宇树机器人
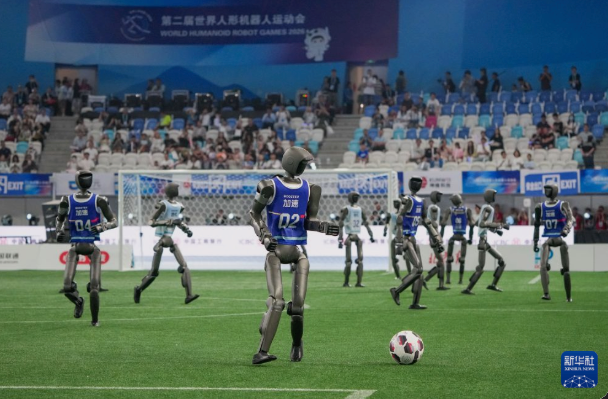
第二届世界人形机器人运动会
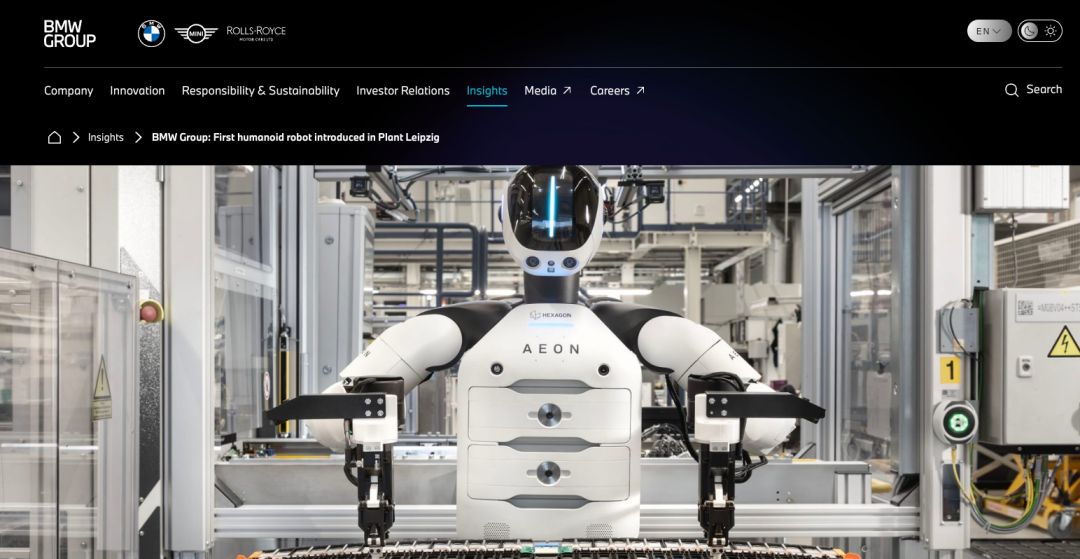
进入宝马德国工厂的机器人
同样,下面依旧是放上文字稿,方便大家参阅。不过因为字数较多,字号缩小了些。
第一幕:钢铁之躯的拂晓 —— 走过半个世纪的“婴儿学步”
小航
林博士,谢谢上次给我的门票,我上个月去看了人形机器人运动会,那些跑步的机器人真的很快,比我快多了。不过踢足球和障碍赛的机器人就没我厉害了。我记得前些年看人形机器人的演示还是走走路,最多跳几下,怎么突然进步这么快呢?
林博士
哈哈,小航,的确是这样的,人形机器人其实已经发展了半个世纪,不过前面几十年人性机器人的发展比较缓慢,那时候的人形机器人和现在你看到的完全不能同日而语。 早在1972年,日本早稻田大学就研发出了被认为是人类历史上第一台全尺寸的双足人形机器人,叫作WABOT-1。你知道它走一步要花多长时间吗?足足需要45秒!
小航
走一步要45秒?!那它要是想走出实验室大门去吃个午饭,等走到食堂,估计晚饭都没了!
林博士
更可能的情况是还没走到食堂,它就因为没电或部件损坏而停止了。那时候机器人的“走路”,每挪动一步,它内置的微型计算机都要花几十秒去解算复杂的运动学矩阵。但我们不能小看它,就是这极其笨拙的45秒,人类正式迈出了让机械模仿自身体态的第一步,没有这一步也就没有后面的发展了。
小航
我记得小时候在书上还看到过一个白白胖胖、长得像个小太空人一样的机器人,叫阿西莫,好像也是日本的。
林博士
是的,ASIMO是日本本田公司倾尽三十年心血、耗资数亿美元打造的传奇。当时全世界都轰动了。它身高一米三左右,它不仅能以每小时几公里的速度小跑,还能规避静态障碍物,甚至在舞台上跳舞。在当年,很多人都坚信,用不了几年机器人就能替代人的工作了。
小航
对啊!可为什么后来ASIMO好像从地球上蒸发了一样?
林博士
因为ASIMO更像是一个只能在无尘实验室里工作的精密仪器。你看它在舞台上走得轻巧自如,那是因为工程师会提前几天用激光扫描仪把整个舞台的每一寸地板、台阶的高度都测算得清清楚楚,写成了死板的行进轨迹控制程序。一旦舞台上有人掉了一支笔,或者被人轻轻推一把,它就会因为算力跟不上环境突变,无法工作甚至倒在地上。更要命的是,这样机器人的造价要几百万甚至上千万美元,维修一次需要一个专家团队伺候,根本没办法在复杂的真实世界工作。
小航
原来它只是在背诵写好的剧本啊!怪不得没办法推广呢,那我小时候总看到新闻视频里的波士顿动力机器人呢?它能奔跑、翻跟头还能摔倒后鲤鱼打挺,那不是背剧本了吧?
林博士
波士顿动力的机器人Atlas的确要先进很多,在很多技术方向实现了进一步的突破,但他们之前一直使用的是高压液压驱动技术。这导致机器人体内塞满了高压油泵和精密的金属管路。它运动过程中,如果不慎造成管路爆裂,就会喷得满地都是红色液压油。而且它的电池续航只能坚持十几二十分钟。所以2010年代的人形机器人,依旧需要复杂的维护,再加上还是很昂贵,导致无法真正普及。
第二幕:沉睡魔咒与奇点狂飙 —— 为什么慢了五十年,如今却突然爆发?
小航
林博士,我听明白了。虽然人形机器人已经存在了几十年,但并没有真的实用化,那为什么想变得实用一点会这么难?人从发明火箭到飞上月球都没这么久,是什么限制了它的发展呢?
林博士
问得切中要害!束缚人形机器人的绳索,在学术界被称为“莫拉维克悖论”。这位科学家早在几十年前就发现了一个奇妙的现象:让电脑去下棋玩游戏、做微积分运算甚至证明高深的数学定理,可能容易实现;但是,要让电脑去做人类觉得很简单的任务,比如像小朋友一样在不平整的草地上平稳行走,或者用五根手指捏起一颗葡萄而不把它捏爆,却需要耗费巨大的算力和海量的硬件资源。
小航
为什么会这样?算数学题可比拿葡萄要难多了啊?
林博士
因为高难度的逻辑思考,是人类在最近几万年才进化出来的能力,所以对于抽象数学问题,人会觉得很难;而感知物理世界、控制肌肉骨骼保持动态平衡,是动物通过上亿年的残酷自然选择后演化出来的能力,是刻在大脑深处的本能。我们走路、跑步,其实都在处理海量的信号,发出大量指令,但这些是靠潜意识完成的,所以我们会觉得简单。但对于从零开始的机器人,这些人类的本能才是最难的。过去的工程师,试图用冰冷的控制理论去硬控这一切。
小航
怎么个硬控法呢,看上去效果应该不好吧?
林博士
比如当机器人的脚踩到一颗小石子,传感器必须把石子的高度传回处理器,处理器开始疯狂解算几十个自由度的方程矩阵。等算出来左腿该弯曲几度的时候,再试图传递给对应的动力装置时,几十毫秒的延迟早就过去了,机器人就像截木头一样硬生生倒地了。虽然工程师尝试了很多方法,但在这方面的进展却很缓慢。
小航
那为什么就在这两三年,这个死循环突然被打破了?一下子国内外很多公司都推出了能力很强大的人形机器人呢?
林博士
因为我们迎来了一个软件和硬件的双重工业革新,一方面是人工智能算法的快速迭代,我们迎来了“具身智能”的质变。现在的科学家不再逐行写代码教机器人怎么迈腿,而是采用“神经网络结合强化学习”!
小航
强化学习是怎么学,听着很厉害。
林博士
我们在超级计算机里搭建完全符合物理定律的虚拟数字孪生世界。依靠“仿真到现实迁移”技术,成千上万个机器人的数字分身在虚拟世界里同时学习走路!它们可以在很短的时间内就模拟几十亿次,计算机只给它设定一个目标:“向前走且不摔倒就给奖励,摔倒就扣分”。机器人就这样把大自然几亿年进化出的运动直觉给“试”出来了!再加上“视觉-语言-动作”,也就是V-L-A大模型,机器人的大脑终于能听懂人类常识,自主规划动作了!
小航
那硬件呢?现在的公司是怎么有钱到可以大规模生产昂贵的人形机器人呢?
林博士
这就是智能电动汽车产业对机器人领域的“降维打击”!过去十几年全球在智能汽车上砸下了万亿级别的研发费用,在电池、自动驾驶、激光雷达、高清摄像头以及无刷电机等等产业,都获得了巨大的进步。成本降低了百分之九十以上!而电机、电池、雷达这些也都是人形机器人的组件,所以人形机器人的制造成本变成了以前的百分之一,商业风暴自然就刮起来了!
第三幕:专用还是通用?—— 既然工业机械臂那么好,为什么非要造“人”?
小航
林博士,我在看运动会里的机器人时,心里一直有个巨大的问号:工厂里早就有那种动作飞快的橙色工业机械臂了,天上还有无人机,地上还有机器狗。人形机器人看上去比它们复杂得多、稳定性也差得多,人类为什么非要按照自己的样子造机器人呢?是因为传说中的“自恋”吗?
林博士
哈哈,小航,你这个词选的挺有趣。也问到了整个机器人工业哲学的核心!这正是“专机专用”与“通用智能”的路线之争。传统工业机器人确实有强大的能力,但它有一个致命的弱点——它只能做干那一件事!比如流水线上的机械臂设置好之后,唯一能做的可能就是拧特定规格特定位置的螺丝。但你看人类工人,上午在这儿拧螺丝,下午如果有新工作任务,工人照样可以干!
小航
我懂了!机械臂是固定的专用工具,而人是一个可以随时调换岗位的通才!
林博士
没错!而人形机器人最大的核心王牌,就是“对人类生存环境的完美复用”!小航,你低头看看我们身处的整个世界:所有的车间过道、台阶、扶梯、门把手、控制箱、甚至是公交车和电梯,全都是按照一米七左右身高、两只脚走路、两只手抓东西的人类身体尺度量身定做的!
小航
所以如果想让轮式或者履带机器人干活,我们就必须花很多钱,到处改造成斜坡或者铺上轨道!
林博士
是的!如果把全社会进行这样的重构,那样的成本可是天文数字。而人形机器人就没这个问题了,它能像人类工人一样穿过狭窄设备通道,迈上台阶,走到汽车底盘下方,把信号线插到对应的接口上。或者走到楼下拿上快递,上电梯进家门,再放到柜子里。想实现这些场景,人形机器人是成本最低的方式。
第四幕:走入现实 —— 机器人离你家还有多远?
小航
听您说了这么多通用的好处,什么时候机器人能真的到工厂打工,或者来我家清洁做饭呢?总不能一直只是跳舞演出吧。
林博士
当然不能永远只是表演,我们先说说进工厂工作,其实现在已经有一些工厂开始使用人形机器人了。比如宝马和奔驰在德国和美国的工厂,还有亚马逊的物流中心。而国内的优必选的机器人也已经深入多个品牌的汽车超级工厂。一些有毒高风险的工作环境,也在尝试使用人形机器人替代工人。当然这些还都属于早期项目,还需要更多的时间让机器人和工厂相互适应,摸索出更好的工作方式和流程,以及更适合在工厂工作的智能机器人。
小航
太不可思议了……原来现在机器人已经开始上班了!那林博士,那为什么我家里到现在还没有一台机器人帮我收拾乱七八糟的书桌、洗衣服,或者在我放学回家时给我做个蛋炒饭?
林博士
哈哈,你这个小滑头,前面铺垫了半天,原来心里一直惦记着找机器人帮你做家务啊!那我必须严肃地告诉你:工厂制造只是机器人的“新手村”,而家庭、医院这些场景,才是整个人工智能与机器人学领域公认的“终极Boss关卡”!现在离你设想的这个场景,还有几个巨大的技术鸿沟需要翻越。
小航
啊?我家客厅才几十平米,难道比巨大的工厂还要麻烦?
林博士
难上百倍!第一道鸿沟,有个专业名字叫“极端的非结构化环境”。汽车工厂光照恒定,地板是平整的水泥地,需要操作的工具和流程也极其标准化。但家庭呢?地板上横七竖八的拖鞋、透明的玻璃杯、随手乱扔的充电线,说不定还有乱跑的宠物和小朋友!更要命的是做家务面对的很多是柔性物体。洗干净的衣服堆在床上,每一件的褶皱和物理形变都是独一无二的。理解柔软布料的形变并把它叠好,这背后的计算量和触觉感知要求,要比在工厂工作高好几个数量级。
小航
叠衣服居然这么难?我平时做家务这么厉害啊。那第二道鸿沟呢?
林博士
第二道是不能妥协的“零容错安全红线”!如果是在工厂流水线上出了故障,大不了按下急停按钮,报废正在生产的零件;但在家庭或者病房里,如果机器人算法发生幻觉,或者对关节的控制出现几毫秒的错误。那它几十公斤的身体就可能倒在婴儿床上,或者把开水倒到老人腿上,这些风险是可能致命的。家庭和医疗的生命容错率要求要比工业低非常多,无限趋近“零”。在现阶段没有哪家公司敢承担这种法律责任!
小航
确实,被几十公斤的金属砸一下可不是闹着玩的!那还有鸿沟吗?
林博士
第三道是经济账算不通。目前的智能机器人还需要几十万的成本,以及几个月一次的维修养护校准,普通老百姓承担不起这种成本。只有在其他场景的应用越来越多,机器人生产成本越来越低,耐用性越来越强后,才能真正进入普通家庭。
第五幕:少年未来的护城河 —— 面对钢铁同行者,我们该如何学习?
小航
林博士,听您讲完这一切,我突然觉得有点压力。
林博士
怎么了,刚才眼睛里还闪着光呢,怎么突然紧张了?
小航
我现在还在上初中,可能还要有个八年十年才能上班工作。可您刚才说的那些机器人:它们不用睡觉吃饭,能记住比我更多的信息,力气能顶我好几个。等再过十年,可能也会更加便宜,到时候满世界都是机器人。我能做什么呢?我现在拼命学习的意义又在哪里呢?会不会一出校门,就发现自己是“多余的人”了?
林博士
小航,你能在这个年纪问出这个问题,说明你比机器人厉害。因为机器人是没有这种思考能力的。首先我要郑重地告诉你:你有这种焦虑是正常的。在蒸汽机进入工厂、计算机进入公司的时候,当时的年轻人同样也会有这样的恐慌。但人类文明几千年的历史证明了一件事:人类不会因为工具变得过于强大而被淘汰,人类需要解决的,是别把自己只看作工具,去和新工具竞争!
小航
啊?把自己当作工具?
林博士
是啊。如果我们把学习的目的设定成和计算器比算得快,和硬盘一样比记性好,或者仅仅是谁背的古诗最多,做过的物理题最多。那这就像是把人当作机器训练。但我们和机器比拼“死记硬背”、比拼“计算速度”、比拼“机械执行”,那是毫无胜算的。因此我们要学习和训练的,是超越机器的能力。
小航
那我们到底该学什么才能不被它替代?
林博士
告别死记硬背,你需要为自己打造一些不可替代的“护城河”。
小航
哪些护城河呢?林博士您快教教我!
林博士
第一道护城河,是培养“定义问题”与系统性的思维模式。未来的机器人会是顶级的“做题家”和问题解决者,但它们缺乏内驱力,不知道“应该去解决什么问题”。你需要通过基础的工程实践,把脑子里抽象的想法落地成实体原型。这种从0到1的系统构建与纠错,机器无法独立完成。还有,你需要掌握跨学科的逻辑抽象能力,用算法思维去理解复杂系统底层的运转规律。
小航
我懂了,我要做那个提出好问题、画出图纸的“总工程师”!那第二道护城河呢?
林博士
第二道,叫做深耕极度“人性化”的软实力。机器可以模拟交互,但给不了真实的人际共鸣。未来最高价值的工作,全在人类独有的创造和共情里。比如,去设计一个提供丰富成就感的游戏机制,或者编织一个打动人心的故事;再比如,在商业谈判和资源协调中建立真实的信任感。扎实的语言表达不仅是沟通工具,更是你精准洞悉他人情绪和需求的桥梁。
小航
没错,机器人可没有真感情,它不会因为感动而起鸡皮疙瘩!那最后一道护城河是什么?
林博士
第三座护城河,是你要建立强大的“人机协作”适应力。你要学会精准地向AI下达指令。也就是把一个宏大的目标,逻辑清晰地拆解成机器人能看懂、能执行的细分步骤。此外,技术的保质期会越来越短,因此保持强烈的好奇心,拥有快速掌握新工具的“动态学习内驱力”,比死磕任何一门具体的应用技能都重要得多。
小航
明白了,当我掌握创造力和探索欲,这些机器人就不会淘汰我,而是成为我探索世界的工具。
林博士
完美的总结!其实不光是你配资炒股网站问必选,我们这些成年人也会面临同样的挑战。我们都必须努力学习。
文章为作者独立观点,不代表杠杆配资网站-杠杆股票基金-杠杆配资app观点
相关文章


